Domain raendelwerkzeug.de kaufen?
Wir ziehen mit dem Projekt
raendelwerkzeug.de um.
Sind Sie am Kauf der Domain
raendelwerkzeug.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain raendelwerkzeug.de kaufen?
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
Welche Merkmale sollte ein effektives Präzisionswerkzeug für Metallbearbeitung aufweisen?
Ein effektives Präzisionswerkzeug für Metallbearbeitung sollte eine hohe Härte aufweisen, um Verschleiß zu minimieren. Es sollte präzise und stabil sein, um genaue Schnitte und Bohrungen zu ermöglichen. Zudem sollte es eine gute Wärmebeständigkeit besitzen, um auch bei hohen Temperaturen effektiv zu arbeiten. **


Ähnliche Suchbegriffe für Positionierungen
Top-Angebote
Produkte zum Begriff Positionierungen:
-
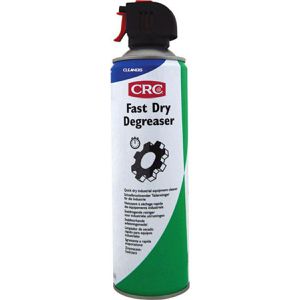
CRC Industriereiniger Fast Dry Degreaser, Spray lösemittelhaltig für Präzisionsarbeit 500mlSchnelle Trocknung, um Standzeiten zu minimieren Wirkungsvoller Reiniger und Entfetter für Präzisionsarbeiten Entfernt hartnäckige, kontaminierende Substanzen wie Öle, anhaftende oder wiedererhitzte Schmierfette, Klebstoffe, Teer und sonstiges Ideal geeignet zur Reinigung von mechanischen Bauteilen Optimales Sprühmuster zur verbesserten Deckung Entfernt hartnäckige, kontaminierende Substanzen wie Öle uvm. Ausgezeichnete elastische Kompatibilität Benutzerfreundliche 360°-Sprühtechnik Hinterlässt keine Rückstände Merkmale: Füllmenge: 0,5 Liter weitere Produktinformationen: Inhalt: 500ml, Warnhinweise: Signalwort: Gefahr H222: Extrem entzündbares Aerosol. H229: Behälter steht unter Druck: kann bei Erwärmung bersten. H315: Verursacht Hautreizungen. H319: Verursacht schwere Augenreizung. H336: Kann Schläfrigkeit und Benommenheit verursachen. H411: Giftig für Wasserorganismen, mit langfristiger Wirkung. Enthält: 2-Propanol Isopropylalkohol Isopropanol, Aceton Propan-2-on Propanon, Kohlenwasserstoffe, C6-C7, n-Alkane, Isoalkane, cyclisch, < 5% n-Hexan, Kohlenwasserstoffe, C7, n-Alkane, Isoalkane, Cyclene Hinweis: Industriereiniger vorsichtig verwenden. Vor Gebrauch stets Etikett und Produktinformationen lesen.6,83 €*Versand: 4,15 €Sichere Weiterleitung zum Anbieter
-
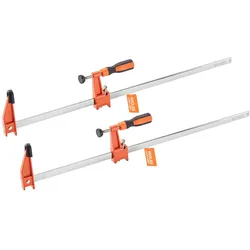
VEVOR Stangenklemmen für Holzbearbeitung 4 Stk. 914 mm Öffnung, feststellbare F-Klemme mit 272 kg Belastungsgrenze, 63,5 mm Tiefe, Gusseisen & Kohlenstoffstahl, einfach zu bedienen, MetallbearbeitungVEVOR Stangenklemmen für Holzbearbeitung 4 Stk. 914 mm Öffnung, feststellbare F-Klemme mit 272 kg Belastungsgrenze, 63,5 mm Tiefe, Gusseisen & Kohlenstoffstahl, einfach zu bedienen, Metallbearbeitung Hochwertige Materialien Große Öffnung 272 kg Belastungsgrenze Einfach zu bedienen Verlängerte Stange 90° Innenwinkel-Design Tiefe: 2-1/2 Zoll / 63,5 mm, Menge: 4 Stk., Backenöffnung: 36 Zoll / 91,4 cm, Farbe: Schwarz + Blau,Artikelmodellnummer: FCA36-4P, Kapazität: 600 lbs / 272 kg, Produktabmessungen: 39,96 x 4,33 x 1,10 Zoll / 101,5 x 11 x 2,8 cm36,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
Top-Angebote
Produkte zum Begriff Positionierungen:
-
CRC Industriereiniger Fast Dry Degreaser, Spray lösemittelhaltig für Präzisionsarbeit 500mlSchnelle Trocknung, um Standzeiten zu minimieren Wirkungsvoller Reiniger und Entfetter für Präzisionsarbeiten Entfernt hartnäckige, kontaminierende Substanzen wie Öle, anhaftende oder wiedererhitzte Schmierfette, Klebstoffe, Teer und sonstiges Ideal geeignet zur Reinigung von mechanischen Bauteilen Optimales Sprühmuster zur verbesserten Deckung Entfernt hartnäckige, kontaminierende Substanzen wie Öle uvm. Ausgezeichnete elastische Kompatibilität Benutzerfreundliche 360°-Sprühtechnik Hinterlässt keine Rückstände Merkmale: Füllmenge: 0,5 Liter weitere Produktinformationen: Inhalt: 500ml, Warnhinweise: Signalwort: Gefahr H222: Extrem entzündbares Aerosol. H229: Behälter steht unter Druck: kann bei Erwärmung bersten. H315: Verursacht Hautreizungen. H319: Verursacht schwere Augenreizung. H336: Kann Schläfrigkeit und Benommenheit verursachen. H411: Giftig für Wasserorganismen, mit langfristiger Wirkung. Enthält: 2-Propanol Isopropylalkohol Isopropanol, Aceton Propan-2-on Propanon, Kohlenwasserstoffe, C6-C7, n-Alkane, Isoalkane, cyclisch, < 5% n-Hexan, Kohlenwasserstoffe, C7, n-Alkane, Isoalkane, Cyclene Hinweis: Industriereiniger vorsichtig verwenden. Vor Gebrauch stets Etikett und Produktinformationen lesen.6,83 €*Versand: 4,15 €Sichere Weiterleitung zum Anbieter
-
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
-
Welche Merkmale sollte ein effektives Präzisionswerkzeug für Metallbearbeitung aufweisen?
Ein effektives Präzisionswerkzeug für Metallbearbeitung sollte eine hohe Härte aufweisen, um Verschleiß zu minimieren. Es sollte präzise und stabil sein, um genaue Schnitte und Bohrungen zu ermöglichen. Zudem sollte es eine gute Wärmebeständigkeit besitzen, um auch bei hohen Temperaturen effektiv zu arbeiten. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
Ähnliche Suchbegriffe für Positionierungen
-
VEVOR Stangenklemmen für Holzbearbeitung 4 Stk. 914 mm Öffnung, feststellbare F-Klemme mit 272 kg Belastungsgrenze, 63,5 mm Tiefe, Gusseisen & Kohlenstoffstahl, einfach zu bedienen, MetallbearbeitungVEVOR Stangenklemmen für Holzbearbeitung 4 Stk. 914 mm Öffnung, feststellbare F-Klemme mit 272 kg Belastungsgrenze, 63,5 mm Tiefe, Gusseisen & Kohlenstoffstahl, einfach zu bedienen, Metallbearbeitung Hochwertige Materialien Große Öffnung 272 kg Belastungsgrenze Einfach zu bedienen Verlängerte Stange 90° Innenwinkel-Design Tiefe: 2-1/2 Zoll / 63,5 mm, Menge: 4 Stk., Backenöffnung: 36 Zoll / 91,4 cm, Farbe: Schwarz + Blau,Artikelmodellnummer: FCA36-4P, Kapazität: 600 lbs / 272 kg, Produktabmessungen: 39,96 x 4,33 x 1,10 Zoll / 101,5 x 11 x 2,8 cm36,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
VEVOR Stangenklemmen für Holzbearbeitung 2 Stk. 60,96 cm Öffnung, feststellbare F-Klemme mit 272 kg Belastungsgrenze, 63,5 mm Tiefe, Gusseisen & Kohlenstoffstahl, einfach zu bedienen, MetallbearbeitungVEVOR Stangenklemmen für Holzbearbeitung 2 Stk. 60,96 cm Öffnung, feststellbare F-Klemme mit 272 kg Belastungsgrenze, 63,5 mm Tiefe, Gusseisen & Kohlenstoffstahl, einfach zu bedienen, Metallbearbeitung Hochwertige Materialien Große Öffnung 272 kg Belastungsgrenze Einfach zu bedienen Verlängerte Stange 90° Innenwinkel-Design Tiefe: 2-1/2 Zoll / 63,5 mm, Menge: 2 Stk., Backenöffnung: 24 Zoll / 60,96 cm, Farbe: Orange + Schwarz,Artikelmodellnummer: FCA24-2p, Kapazität: 600 lbs / 272 kg, Produktabmessungen: 27,95 x 4,33 x 0,98 Zoll / 71 x 11 x 2,5 cm18,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Weidmüller Schneidwerkzeug SWIFTYLänge=40 mmAbisolierbereich Querschnitt=2,5 mm2Abisolierbereich Durchmesser=2,5 mmAbisolierlänge einstellbar=neinLängsschnitt=neinRundschnitt=neinSpiralschnitt=neinIsoliert=neinSchutzisoliert 1000 V=neinGewicht=17,2 gVDE-geprüft=nein25,45 €*Versand: 5,99 €Sichere Weiterleitung zum Anbieter
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.